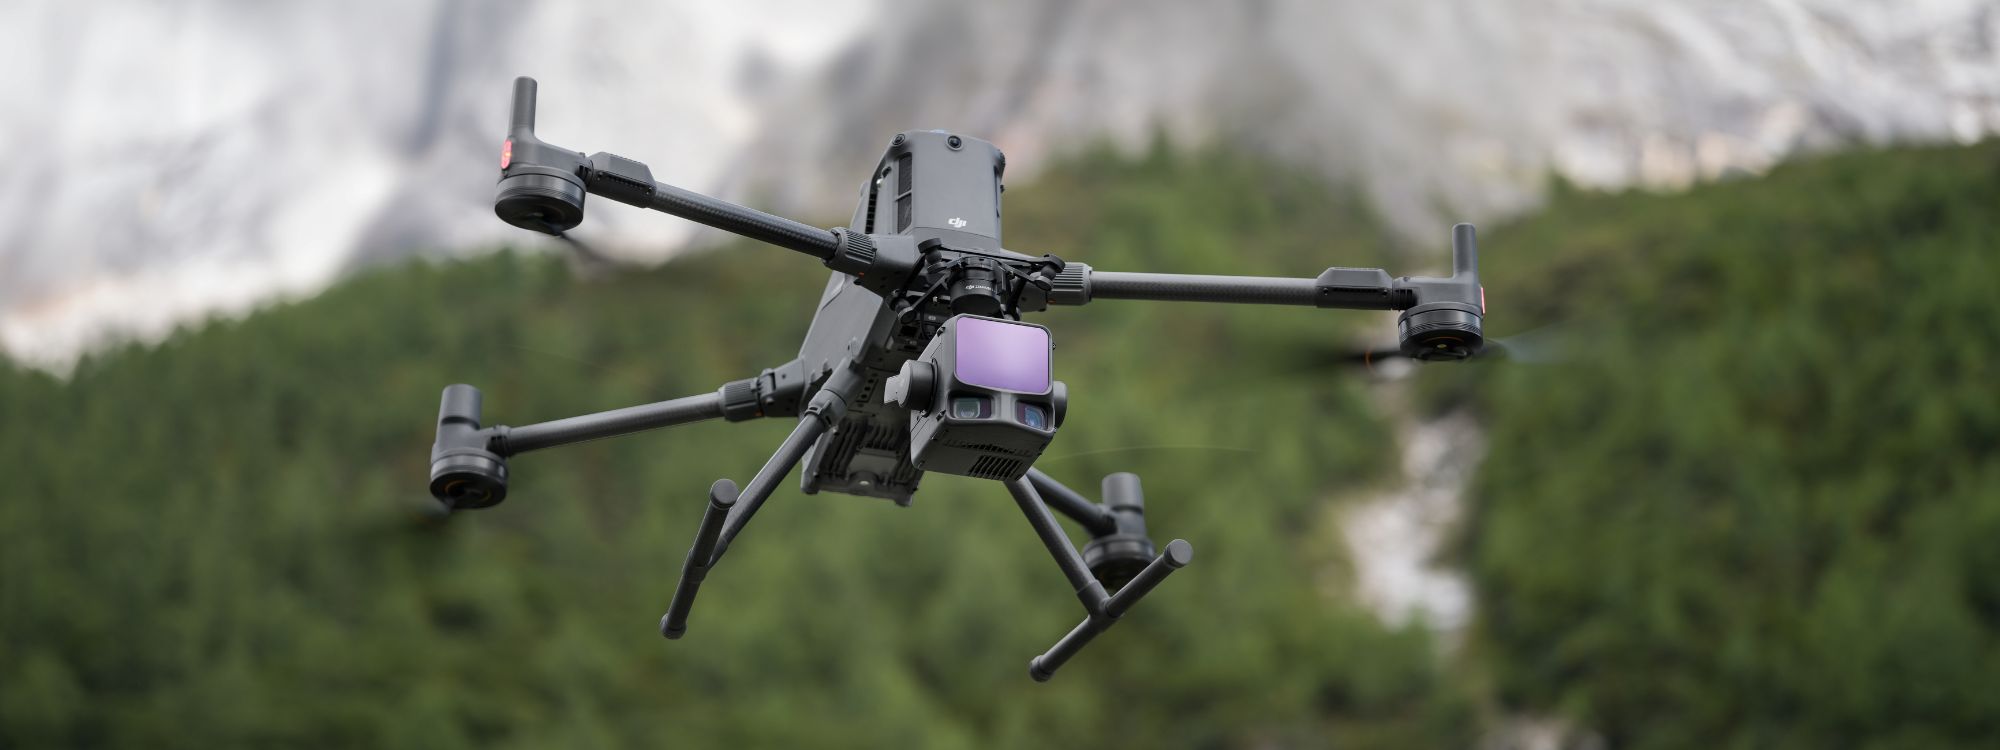
DJI lanserer Zenmuse L3 – for et kraftverk!
Det er ingen tvil om at LiDAR-markedet er hettere enn noensinne, og DJI har ikke oversett dette, men har tvert imot investert helhjertet i denne utrolig spennende og kraftige sensorteknologien. Fem år etter lanseringen av Zenmuse L1 er nå tredje generasjon av deres LiDAR, Zenmuse L3, tilgjengelig – og den er en kraftpakke!
I denne artikkelen går vi gjennom noen av de mest bemerkelsesverdige detaljene og oppgraderingene.
1. Opptil 2 millioner pulser per sekund
Pulsfrekvensen til et LiDAR-system er antall pulser per sekund som laseren sender ut, og dette er en av de viktigste spesifikasjonene.
Både L1 og L2 hadde laserskannere som avfyrte opptil 240 000 pulser/sek, mens L3 kan avfyre opptil utrolige 2 000 000 pulser/sek. Dette betyr utrolig detaljerte punktskyer som virkelig kan skape enda mer realistiske 3D-punktskyer.
Det skal imidlertid bemerkes at dette er begrenset til flyging i relativt lave høyder, og DJI anbefaler maksimalt 50 meter. Dette skyldes noe som kalles Multiple-Time-Around (eller MTA). Vi vil dekke dette i en annen artikkel. For de fleste vil dette trolig bety at du vil stille skanneren til 1 000 000 pulser/sek, noe som vil tillate deg å fly opptil 100 meter over bakken. Dette er fortsatt mer enn fire ganger bedre enn tidligere generasjoner.
2. Opptil 16 retursignaler per puls
For hver puls som sendes ut fra skanneren, kan du vanligvis få flere retursignaler eller ekko. Med Zenmuse L3 kan du få opptil 16 retursignaler per puls. Dette betyr at når pulsen for eksempel passerer gjennom løvverk og treffer flere ganger på vei ned mot bakken, vil du få mange detaljer underveis.
Men kanskje enda viktigere er det at du fortsatt har nok signalstyrke til å få en retur selv når signalet til slutt treffer bakken, en trestamme eller et annet fast objekt.
3. Lavere stråledivergens
Laseren i L3 er helt ny og er nå basert på en bølgelengde på 1532 nm, i motsetning til bølgelengden på 905 nm som brukes i L1 og L3. Laseren som brukes har også en betydelig smalere stråle og stråledivergens. Dette har to store fordeler.
Den første fordelen er at den smalere strålen kan finne veien gjennom små hull og åpninger på vei ned gjennom vegetasjon eller andre strukturer og dermed nå bakken.
Den andre fordelen er at den beholder en høyere energi per areal når strålen treffer et objekt. Dette betyr at du får et sterkere signal og større sannsynlighet for ett eller flere retursignaler.
4. Forbedret nøyaktighet og presisjon
Nøyaktighet og presisjon er kanskje to av de viktigste spesifikasjonene i et LiDAR-system. Historisk sett har disse vært betydelig dårligere på LiDAR-modeller på inngangsnivå enn det som kunne oppnås med fotogrammetri, og det er grunnen til at relativt få har valgt å investere i LiDAR. Med L3 begynner vi imidlertid å nå et nivå som er godt nok eller bedre enn det de fleste sluttbrukere trenger.
Takket være en bedre laser og IMU kan dronens posisjonsnøyaktighet overføres til den endelige punktskyen på et helt annet nivå enn med L1 og L2.
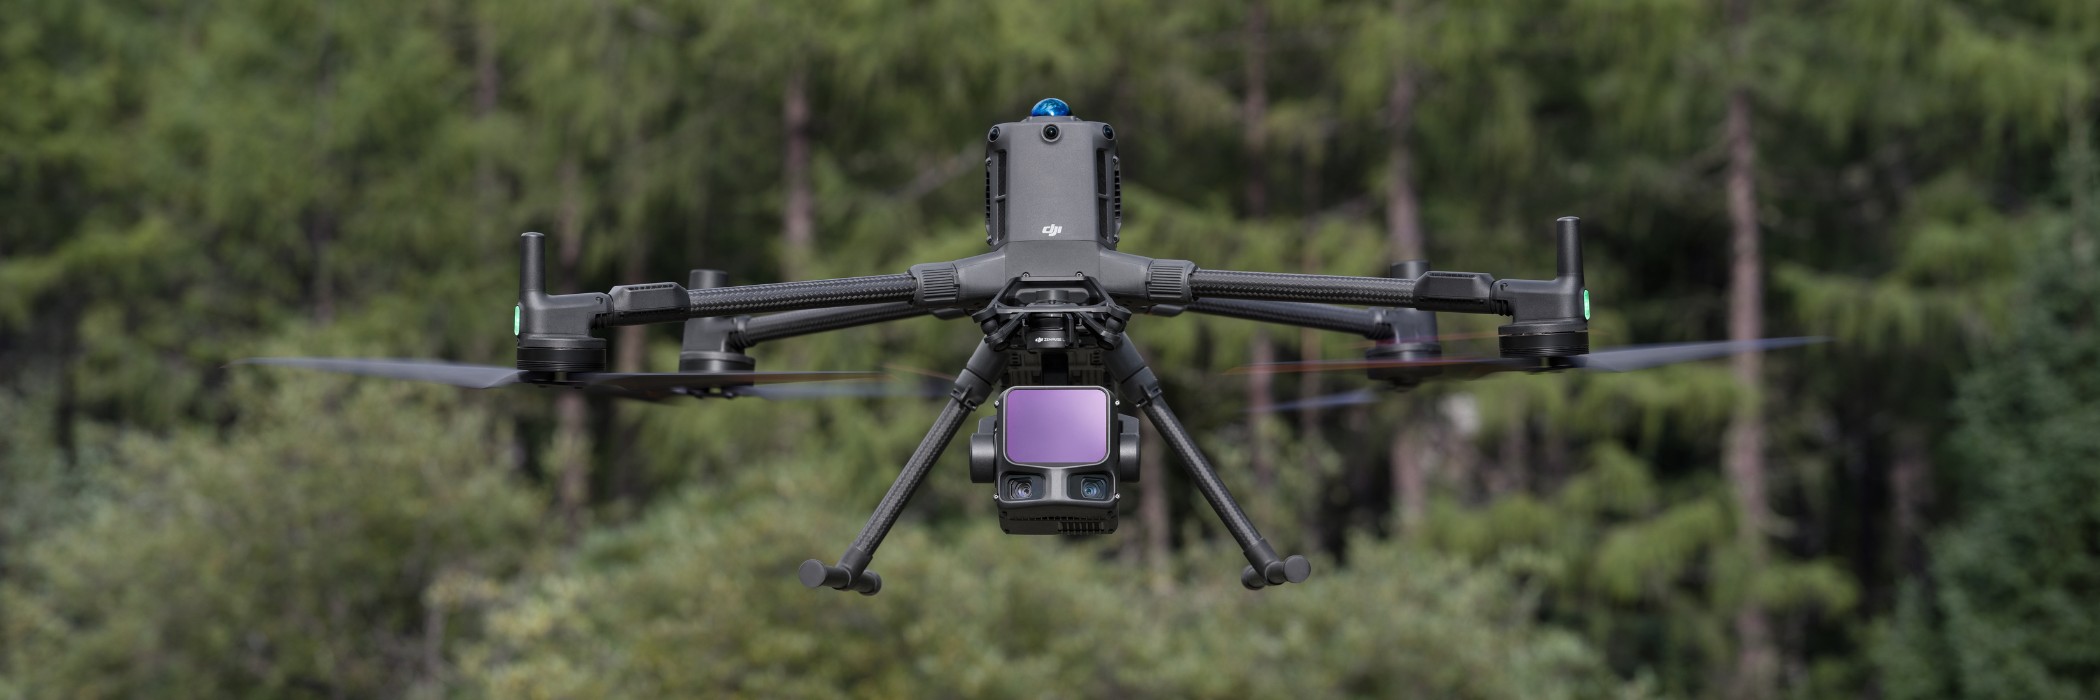
5. Doble 100 MP-kameraer
Få kunne ha forventet at L3 skulle ha et 100 MP kamera, men vi kunne knapt ha drømt om at den skulle ha to (!).
Med disse har vi nå god oppløsning, men også sideoverlapping for å generere ortofotoer og til og med kjøre Gaussisk splatting uten å kompromittere ruteplanleggingseffektiviteten.
Takket være det store synsfeltet til de to kameraene kan alle data samles inn i ett sveip.
Bestill Zenmuse L3 nå
Er du klar til å begynne å bruke LiDAR i virksomheten din, eller bruker du det allerede og ønsker å oppgradere til Zenmuse L3?
Kontakt oss, så setter vi sammen et flott pakke med drone, sensor, tilbehør og opplæring hvis du trenger det.
Ta kontakt
Se våre siste blogginnlegg
Nedenfor kan du lese alt om butikken vår og holde deg oppdatert.
DJI Matrice 5T vs Matrice 4T og Mavic 3T: så stor er forskjellen
Publisert 08 Nov 14:15 av Martin AnderssonDJI har lansert Matrice 5T, etterfølgeren til Matrice 4T. Mens overgangen fra Mavic 3T til Matrice 4T var en tydelig, men ganske forsiktig oppgraderi...
Emlid Corrections i Pix4Dcatch
Publisert 13 Oct 17:16 av Martin AnderssonEmlid Corrections er nå integrert direkte i Pix4Dcatch. Dette gir to fordeler for deg som skanner med Pix4Dcatch og en Reach RX eller RX2:Det er enkl...
Emlid Corrections gir deg RTK-FIX raskt og enkelt
Publisert 14 Aug 12:28 av Martin AnderssonKorreksjonsdata er ofte den mest kronglete delen av en RTK-måling. Er det riktig IP-adresse og port? Hvilket monteringspunkt (mount point) gjelder he...
STS eller SORA? Veiledning til C5/C6 og MoC 2511/2512
Publisert 08 Jul 22:36 av Martin AnderssonHvis dere skal begynne å fly mer avansert innenfor den spesifikke kategorien - over mennesker, i tettbebyggelse eller utenfor synsvidde - dukker det ...
LiDAR-dag: YellowScan Venturer & Navigator
Publisert 23 Feb 16:55 av Martin AnderssonVil du forstå hvordan dronebåren LiDAR fungerer i praksis, og hva det kan bety for arbeidet ditt innen kartlegging, infrastruktur, skog, miljø elle...
Vår guide til MoC 2511 & MoC 2512
Publisert 04 Dec 18:00 av Martin AnderssonVår guide til MoC 2511 & MoC 2512 Når man begynner å jobbe mer profesjonelt med droner, havner man raskt i regelverket for den spesifikke kategorie...